
Žiroskop
Žiroskop je uređaj koji se koristi za navigaciju i merenje ugaone brzine. Postoje žiroskopi koji mogu da mere ugaonu brzinu u jednom, dva ili...
Neuralne mreže i upravljanje robotima
Važna oblast primene neuralnih mreža je oblast robotike. Uobičajeno, ove mreže su projektovane da usmere robotski manipulator, koji predstavlja najznačajniji oblik industrijskog robota, da...
Osnove Lambda podešavanja PI regulatora
Lambda podešavanje je oblik internog upravljanja modelom koji obrađuje proporcionalno-integralno (PI) upravljanje sa sposobnošću da se generiše glatko upravljanje koje ne osciluje pri odzivu...
Profibus DP komunikacioni protokol – DP-V0 protokol
DP (Decentralized Peripherals) komunikacioni protokol je dominantno razvijen za aplikacije u kojima centralni programabilni uređaj (na primer PLC, PC ili neki drugi uređaj za...
Novi svet Plazma antena
Budućnost bežičnih komunikacija velikih brzina mogla bi biti obeležena plazma antenama koje su u stanju da prenose usmerene radio talase, za koje bi disipacija bila...
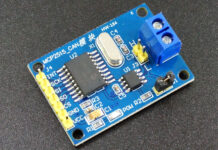
Karakteristike i blok dijagram CAN modula jednog digitalnog signalnog procesora
CAN modul, koji je sastavni deo 24x/240x familija, predstavlja CAN kontroler projektovan kao 16-bitna periferija koja podržava 2.0B standard. Blok dijagram koji pokazuje njegovu...
LVDT (Linear Variable Differential Transformer) senzori
LVDT (Linear Variable Differential Transformer) senzori spadaju u grupu elektromehaničkih pretvarača koji pretvaraju mehanički pravolinijski pomeraj u odgovarajućielektrični signal. Oni se primenjuju za...
Uvod u SIMULINK Toolbox
Kao što je poznato, uz pomoć Matlaba moguće je vršiti analizu i sintezu sistema automatskog upravljanja. Kako se u praksi javlja potreba za rešavanjem...
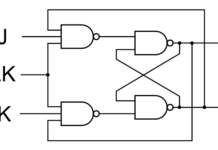
Digitalna elektronika – Leč i flipflop
Mehanizam koji omogućava pamćenje stanja u sekvencijalnim mrežama je povratna sprega, koja predstavlja povratni put signala od izlaza ka ulazima. Ovo je ujedno i...
Senzori koji se koriste kod autonomnih vozila
Razvoj i napredak autonomnih vozila zavisi u istoj meri ne samo od upravljačkog programa već i od projektantskih rešenja poput senzora i efektora koji čine sam...